L'ispezione delle apparecchiature fisse in una raffineria o in un impianto petrolchimico dipende ancora dall'accesso. Ponteggi, accesso su fune ed entrata in spazi confinati con permesso assorbono una gran parte dello sforzo durante una fermata di manutenzione e portano le persone nei punti più pericolosi del sito. Il risultato finale è solitamente una griglia sparsa di letture puntuali dello spessore, annotate a mano e difficili da analizzare come tendenza da una campagna all'altra. Questo costa il doppio. In primo luogo, il programma e la manodopera vengono impiegati solo per portare un ispettore sul posto. In secondo luogo, c'è il rischio. Un danno che si trova tra i punti della griglia, o su una superficie che nessuno ha potuto raggiungere, rimane nascosto finché non si manifesta come una perdita o un fermo non pianificato.
Droni, crawler e sensori a montaggio permanente affrontano ciascuno una parte diversa di questo problema e non sono intercambiabili. Questo articolo li confronta con i metodi convenzionali in modo che gli ingegneri addetti all'ispezione e all'affidabilità possano capire dove ciascuno merita il proprio posto.
Contesto di standard e requisiti
Nessuno dei principali codici di ispezione impone una particolare tecnologia di raccolta dati. Essi definiscono ciò che il proprietario-utilizzatore deve sapere. La tecnologia deve fornire tale conoscenza in modo affidabile.
API 510(codice di ispezione recipiente in pressione),API 570(codice di ispezione delle tubazioni) eAPI 653(ispezione, riparazione, alterazione e ricostruzione di serbatoi di stoccaggio fuori terra) stabiliscono il quadro di riferimento per l'ispezione in servizio, la classificazione e la riparazione per le classi di apparecchiature coperte.API 580(ispezione basata sul rischio) eAPI 581(metodologia di ispezione basata sul rischio) forniscono la base per rapportare lo sforzo ispettivo alla probabilità e alle conseguenze del danno. Dati migliori alimentano direttamente questo processo, poiché i tassi di corrosione e la fiducia nella vita residua dipendono entrambi dalla qualità dei dati.API 571(meccanismi di danno che interessano le apparecchiature fisse nell'industria della raffinazione) indica cosa cercare, il che a sua volta indica quale tecnologia può rilevarlo.API 579-1/ASME FFS-1(idoneità al servizio) è il percorso per valutare un difetto una volta individuato. Richiede dati difendibili sullo spessore e sul dimensionamento dei difetti.- ASME Section V disciplina i metodi e le procedure di esame non distruttivo.
- La serie
IEC 60079(atmosfere esplosive) disciplina qualsiasi dispositivo alimentato che entri in un'area classificata, inclusi droni e crawler.
In pratica, un robot o un drone è solo un modo per raccogliere dati. È comunque necessaria una procedura qualificata, un operatore competente e un ispettore che accetti il risultato. Le immagini visive utilizzate per lo screening non sostituiscono una misurazione dello spessore calibrata dove il codice lo richiede.
Technical body
Drone-based visual inspection
I droni sono più efficaci quando la domanda è "com'è l'aspetto della superficie?" e l'accesso rappresenta il vero vincolo. Si pensi a torri di torcia, colonne alte, esterni di forni, tetti e mantelli di serbatoi, pipe rack e strutture in acciaio.
Punti di forza ingegneristici:
- L'accesso su fune e i ponteggi per un'indagine visiva generale vengono ampiamente eliminati, riducendo l'esposizione al lavoro in quota.
- Le immagini georeferenziate forniscono un record ripetibile. La stessa vista può essere confrontata tra diverse campagne, supportando l'analisi dei trend del degrado del rivestimento e della corrosione esterna.
- La termografia può rilevare isolamento umido o anomalie di processo che non appaiono nella luce visibile. È un indicatore, tuttavia, non una misurazione della perdita di spessore della parete.
Limiti da rispettare:
- Una telecamera non misura lo spessore della parete. Le immagini dei droni possono indicare dove posizionare l'UT a contatto, ma non lo sostituiscono.
- La qualità dell'interpretazione delle immagini dipende dall'illuminazione, dalla risoluzione, dalla distanza di sicurezza e da chi o cosa esamina le foto. Una revisione di Springer Nature del 2022 sulle tecniche di machine learning per l'ispezione robotica e autonoma copre il ruolo del riconoscimento automatico dei difetti. Considerare la classificazione automatizzata come un supporto decisionale che un ispettore qualificato deve verificare.
- Il volo all'interno o in prossimità di apparecchiature contenenti idrocarburi richiede una piattaforma a sicurezza intrinseca o diversamente certificata e un'area controllata.
Le indagini interne con droni di recipienti e serbatoi sono il caso d'uso che sostituisce più direttamente l'ingresso umano per un controllo visivo generale.
Robotic crawlers and robotic UT
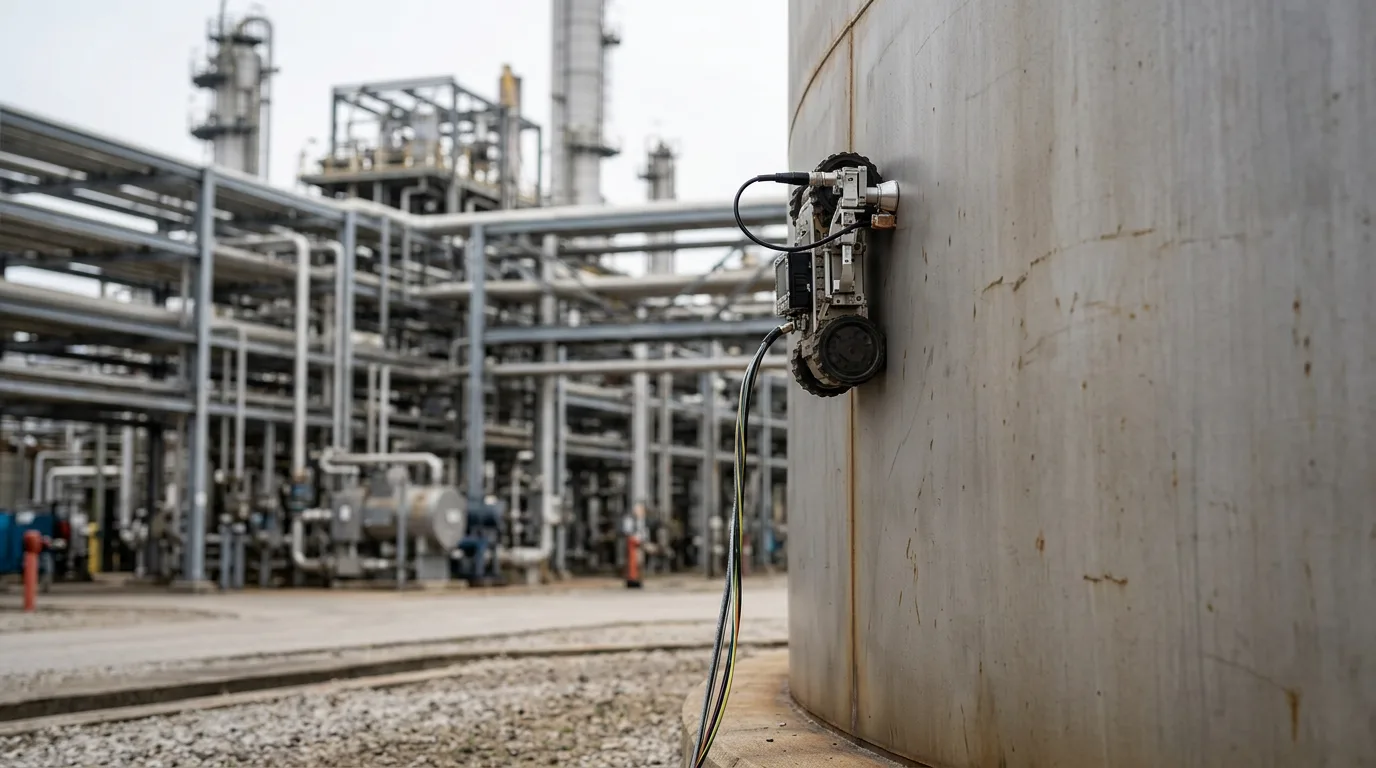
Crawler magnetici o ad altra adesione trasportano sonde UT lungo i mantelli dei recipienti, le pareti dei serbatoi e le tubazioni. Il loro vero valore è la densità dei dati. Invece di una griglia manuale, un crawler può acquisire dati di spessore continui o ravvicinati e costruire una mappa della corrosione. Ciò cambia ciò che si può effettivamente vedere: pitting localizzato, una fascia di assottigliamento all'interfaccia liquido-vapore o un'area di perdita generale che una griglia grossolana semplicemente salterebbe.
Punti di forza ingegneristici:
- Copertura e ripetibilità. Una scansione mappata può essere sovrapposta a quella precedente per stabilire un tasso di corrosione reale con risoluzione spaziale.
- Riduzione dell'onere di accesso su superfici alte o scomode, con l'operatore che lavora da una posizione sicura.
- I dati grezzi possono essere archiviati per una successiva rivalutazione, utile per le attività di fitness-for-service.
Limiti:
- Le condizioni della superficie sono importanti. Scaglie, rivestimenti pesanti, sovrametalli di saldatura, ugelli e ostruzioni influenzano l'adesione e l'accoppiamento, e alcune geometrie rimangono fuori portata.
- La gestione dell'accoppiante e la calibrazione della sonda richiedono la stessa disciplina dell'UT manuale. Non ci sono scorciatoie.
- Meccanismi come la fessurazione possono richiedere tecniche UT avanzate specifiche. Verificare che la tecnica sia in grado di rilevare il meccanismo di danno identificato nella revisione
API 571prima di presumere che una scansione lo "copra".
Permanently mounted sensors
I sensori fissi, come i monitor di spessore a ultrasuoni, le sonde di corrosione e altri, rispondono a una domanda diversa: "quanto velocemente sta cambiando?". Sono posizionati in punti selezionati e trasmettono dati continuamente o a intervalli prestabiliti, senza la presenza fisica di un ispettore.
Punti di forza ingegneristici:
- I trend emergono tra le fermate di manutenzione, consentendo di correlare le escursioni di processo che accelerano la corrosione con i dati operativi.
- Non è necessario che il personale sia sul posto. Questo è ideale per punti difficili da raggiungere o ad alte conseguenze come punti di iniezione, punti di miscelazione e rami morti (dead legs).
- Poiché il punto di misurazione non si sposta mai, la dispersione causata dal riposizionamento di una sonda scompare.
Limiti:
- Un sensore copre un punto. Non può trovare danni a un metro di distanza. Il posizionamento dipende da una solida revisione dei meccanismi di danno e da una classificazione del rischio.
- I sensori richiedono gestione dell'alimentazione o delle batterie, comunicazioni, certificazione per area classificata e un piano di calibrazione e verifica. Sono apparecchiature extra e anche queste necessitano di manutenzione.
- I dati di monitoraggio devono ricollegarsi alle decisioni ispettive. La filosofia degli allarmi e la responsabilità della risposta devono essere concordate prima della messa in servizio, non dopo.
Comparison
| Aspect | Conventional manual | Drone visual | Robotic crawler UT | Permanent sensors |
|---|---|---|---|---|
| Primary output | Letture puntuali, note visive | Immagini, screening termico | Mappe di spessore dense | Trend continuo in punti fissi |
| Best for | Verifica, conferma, geometrie complesse | Indagine superficiale con accesso limitato | Mappatura dell'assottigliamento di mantelli e pareti | Tasso di variazione in punti ad alto rischio |
| Spatial coverage | Rada | Ampia, solo superficie | Ampia, condizioni della parete | Solo punto |
| Measures wall thickness | Sì | No | Sì | Sì |
| Personnel exposure | Massima | Bassa | Da bassa a moderata (implementazione) | Bassa dopo l'installazione |
| Main constraint | Costo di accesso | Interpretazione, nessuno spessore | Condizioni superficiali, geometria | Posizionamento, manutenzione |
| Repeatability | Dipendente dall'operatore | Buona con georeferenziazione | Buona | Ottima |
Nessuna singola colonna prevale. I programmi più solidi le integrano a livelli. I droni ispezionano e danno priorità, i crawler quantificano, i sensori permanenti monitorano le posizioni critiche e l'NDE manuale verifica e gestisce le geometrie che i robot non possono raggiungere. Entrambi indicano la combinazione di modalità piuttosto che la sostituzione di una con l'altra.
Safety when deploying robots or drones on hydrocarbon equipment
Qualsiasi attività che apra o acceda ad apparecchiature contenenti idrocarburi, incluso un volo interno di un drone, richiede gli stessi controlli dell'ingresso umano. Come minimo:
- Isolare l'apparecchiatura con isolamento positivo (flange cieche o dischi di separazione, non solo valvole).
- Depressurizzare, drenare e sfiatare in sicurezza verso una destinazione controllata come la torcia o un drenaggio chiuso.
- Verificare l'assenza di energia e confermare l'efficacia dell'isolamento.
- Applicare lockout/tagout (LOTO) a tutte le fonti di energia, inclusa l'alimentazione propria del robot.
- Eseguire il test dei gas prima e durante il lavoro, e pulire, spurgare e ventilare secondo i requisiti del permesso.
- Utilizzare apparecchiature certificate per la classificazione di area classificata secondo la serie
IEC 60079dove possa esistere un'atmosfera infiammabile.
L'impiego remoto riduce il numero di persone esposte. Non elimina la necessità del sistema dei permessi di lavoro.
Esempio pratico (illustrativo)
Lo scenario seguente è illustrativo e non è tratto da una fonte elencata.
Una raffineria ha un'alta colonna di frazionamento con una lunga storia di deterioramento del rivestimento esterno e una nota zona soggetta a corrosione vicino a un prelievo di prodotto. Il piano convenzionale prevede il montaggio di ponteggi per l'intera altezza, seguito da UT a griglia a quote selezionate.
Il piano alternativo si presenta così:
- Un'indagine con drone dell'esterno prima della fermata di manutenzione identifica cedimenti del rivestimento, danni all'isolamento e alcune aree con macchie sospette, producendo un registro fotografico georeferenziato.
- Il team di ispezione utilizza l'indagine insieme alla revisione dei meccanismi di danno per classificare le zone. La regione del prelievo e le aree con danni all'isolamento passano in cima alla lista.
- Un crawler scansiona le zone con la priorità più alta per produrre mappe di spessore. Qualsiasi area che mostri una perdita localizzata viene segnalata.
- Gli ispettori verificano le indicazioni peggiori con UT manuale nei punti segnalati e valutano i difetti tramite la procedura di idoneità al servizio, se necessario.
- Dopo la fermata di manutenzione, vengono installati sensori di spessore permanenti vicino alla posizione peggiore, in modo che il tasso di corrosione possa essere monitorato rispetto alle condizioni operative.
Il ponteggio è quindi necessario solo dove la verifica manuale o la riparazione lo richiedono. Il registro delle ispezioni è inoltre più denso e facile da confrontare alla campagna successiva. Il compromesso è lo sforzo iniziale nella pianificazione, nella gestione dei dati e nella qualificazione degli operatori.
Checklist decisionale
- Definire prima il quesito: condizioni della superficie, mappatura della perdita di parete o tasso di variazione in un punto noto. Quindi scegliere la tecnologia che lo misura.
- Confermare che la tecnica sia in grado di rilevare il meccanismo di danno identificato nella revisione
API 571. - Verificare che il metodo fornisca dati accettati dai codici e dalle procedure di idoneità al servizio. In caso contrario, pianificare una verifica manuale.
- Stabilire chi è qualificato per utilizzare l'apparecchiatura e chi revisiona e accetta i dati.
- Verificare le condizioni della superficie, il rivestimento, la geometria e le ostruzioni per l'accesso del crawler prima della mobilitazione.
- Confermare la certificazione per area classificata per ogni dispositivo alimentato che entra in un'area classificata.
- Preparare l'isolamento, la depressurizzazione, la verifica dell'energia zero, il LOTO, il test dei gas e lo sfiato prima di qualsiasi ingresso o volo interno.
- Scegliere le posizioni dei sensori permanenti in base a una classifica dei rischi, non alla comodità, e definire in anticipo la responsabilità della risposta agli allarmi.
- Specificare i formati dei dati, la georeferenziazione e l'archiviazione in modo che i risultati possano essere confrontati tra le campagne.
- Trattare il riconoscimento automatico dei difetti come supporto alle decisioni e richiedere la revisione dell'ispettore.
- Effettuare un test pilota su un singolo asset, confrontare i risultati con il metodo convenzionale e documentare le lacune prima di estendere l'applicazione.
Conclusione
Droni, crawler e sensori permanenti affrontano ciascuno una specifica debolezza dell'ispezione convenzionale: esposizione durante l'accesso, dati sparsi e periodi ciechi tra le fermate. Nessuno di essi sostituisce la verifica da parte di un ispettore qualificato dove il codice lo richiede. L'approccio più difendibile è stratificato. Usare i droni per l'indagine e la prioritarizzazione, i crawler per quantificare la perdita di parete, i sensori permanenti per i punti a più alto rischio e l'NDE manuale per conferma.
Come passo successivo, scegliere un asset con un meccanismo di danno ben compreso e un elevato onere di accesso. Eseguire l'approccio stratificato insieme al metodo esistente per un ciclo. Confrontare la qualità dei dati, l'esposizione e lo sforzo, e utilizzare tali prove per aggiornare il piano di ispezione basato sul rischio.