Инспекция статического оборудования на НПЗ или нефтехимическом заводе по-прежнему сводится к вопросу доступа. Строительные леса, промышленный альпинизм и вход в замкнутые пространства, требующий специального разрешения, поглощают значительную часть усилий во время капитальный ремонт и подвергают людей риску в самых опасных точках объекта. Результатом на выходе обычно является редкая сетка замеров толщины, записанных вручную, по которым трудно отследить динамику от одной кампании к другой. Это обходится вам вдвойне. Во-первых, график и трудозатраты уходят на то, чтобы просто доставить инспектора к месту работ. Во-вторых, существует риск: повреждение, находящееся между точками сетки или на поверхности, до которой никто не смог добраться, остается скрытым до тех пор, пока не проявится в виде утечки или незапланированного останова.
Дроны, кроулеры и стационарные датчики решают разные части этой проблемы, и они не взаимозаменяемы. В этой статье они сравниваются с традиционными методами, чтобы инженеры по инспекции и надежности могли определить, где каждый из них оправдывает свое применение.
Контекст стандартов и требований
Ни один из основных инспекционных кодов не предписывает конкретную технологию сбора данных. Они определяют, что должен знать владелец-пользователь. Технология должна обеспечивать получение этих знаний надежным способом.
API 510(код инспекции сосуд под давлением),API 570(код инспекции трубопроводов) иAPI 653(инспекция, ремонт, изменение и реконструкция надземных резервуаров для хранения) устанавливают рамки инспекции в процессе эксплуатации, оценки и ремонта для соответствующих классов оборудования.API 580(инспекция на основе риска) иAPI 581(методология инспекции на основе риска) дают основу для сопоставления усилий по инспекции с вероятностью и последствиями повреждения. Более качественные данные напрямую влияют на это, так как скорость коррозии и уверенность в остаточном ресурсе зависят от качества данных.API 571(механизмы повреждения, влияющие на статическое оборудование в нефтеперерабатывающей промышленности) указывает, что именно нужно искать, что, в свою очередь, определяет, какая технология может это обнаружить.API 579-1/ASME FFS-1(пригодность к эксплуатации) — это путь для оценки дефекта после его обнаружения. Для этого требуются достоверные данные о толщине и размерах дефектов.- ASME Section V регламентирует методы и процедуры неразрушающего контроля.
- Серия
IEC 60079(взрывоопасные среды) регламентирует использование любых электрических устройств, входящих в взрывоопасная зона, включая дроны и кроулеры.
На практике робот или дрон — это всего лишь способ сбора данных. Вам по-прежнему необходима аттестованная процедура, компетентный оператор и инспектор, который примет результат. Визуальные изображения, используемые для скрининга, не заменяют откалиброванное измерение толщины там, где этого требует код.
Technical body
Drone-based visual inspection
Дроны наиболее эффективны, когда стоит вопрос "как выглядит поверхность?", а основным ограничением является доступ. Речь идет о факельных стеках, высоких колоннах, наружных поверхностях печей, крышах и стенках резервуаров, трубных эстакадах и стальных конструкциях.
Инженерные преимущества:
- Промышленный альпинизм и строительные леса для общего визуального осмотра практически исключаются, что снижает риски работы на высоте.
- Геопривязанные изображения обеспечивают воспроизводимость данных. Один и тот же вид можно сравнивать в разных кампаниях, что помогает отслеживать динамику разрушения покрытия и внешней коррозии.
- Тепловизионная съемка может выявить намокшую изоляцию или технологические аномалии, невидимые в обычном свете. Однако это лишь индикатор, а не измерение потери толщины стенки.
Ограничения:
- Камера не измеряет толщину стенки. Изображения с дрона могут подсказать, где провести контактный UT, но не заменяют его.
- Качество интерпретации изображений зависит от освещения, разрешения, дистанции и того, кто или что анализирует снимки. Обзор методов машинного обучения для роботизированной и автономной инспекции от Springer Nature 2022 года рассматривает роль автоматического распознавания дефектов. Относитесь к автоматической классификации как к поддержке принятия решений, которую проверяет квалифицированный инспектор.
- Полеты внутри или вблизи действующего углеводородного оборудования требуют искробезопасной или иным образом сертифицированной платформы и контролируемой зоны.
Внутренние инспекции сосудов и резервуаров с помощью дронов — это вариант использования, который наиболее непосредственно заменяет вход персонала для общего визуального осмотра.
Robotic crawlers and robotic UT
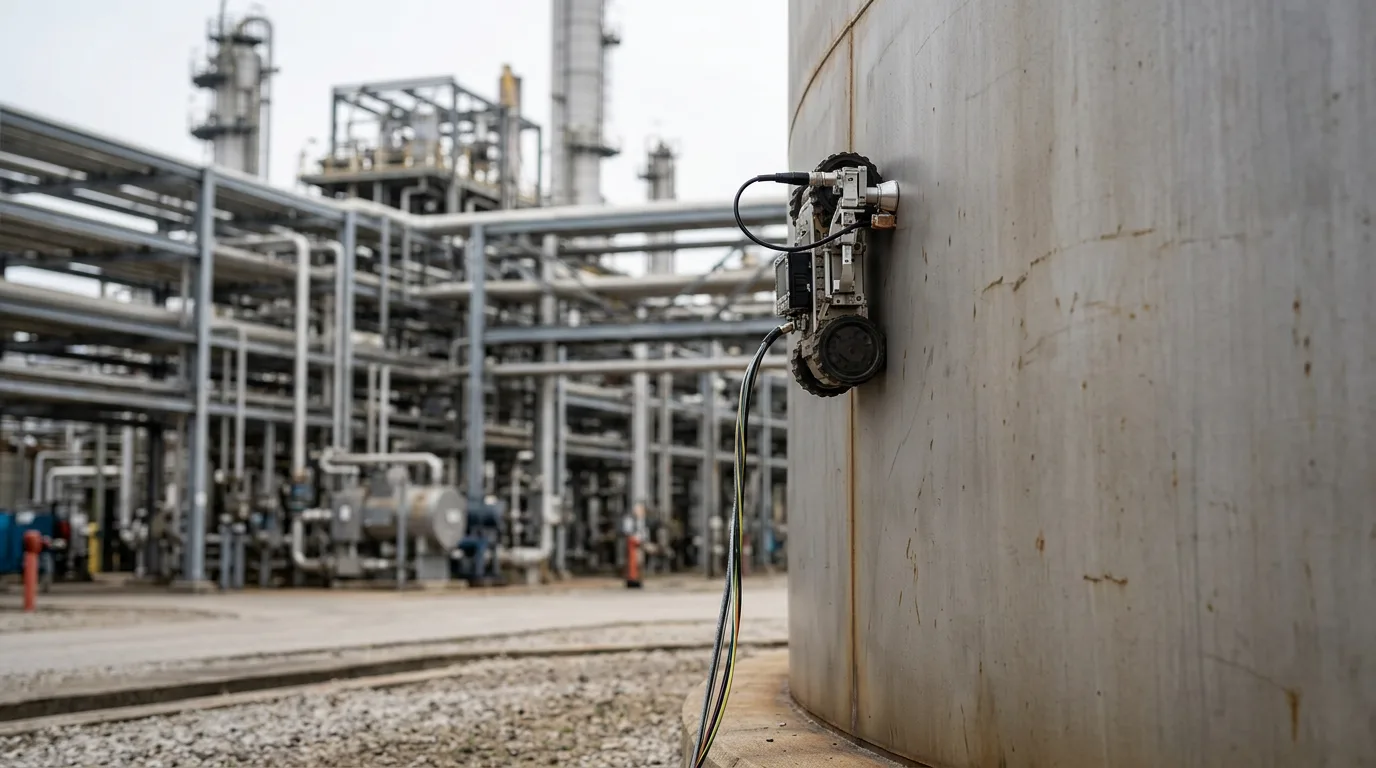
Магнитные или иные адгезионные кроулеры перемещают датчики UT по стенкам сосудов, резервуаров и трубопроводов. Их реальная ценность — в плотности данных. Вместо ручной сетки кроулер может собирать непрерывные или близко расположенные данные о толщине и строить карту коррозии. Это меняет то, что вы можете увидеть: локальную питтинговую коррозию, полосу истончения на границе раздела фаз жидкость-пар или область общей потери металла, которую редкая сетка просто бы пропустила.
Инженерные преимущества:
- Охват и воспроизводимость. Карту сканирования можно наложить на предыдущую, чтобы установить реальную скорость коррозии с пространственным разрешением.
- Снижение нагрузки по обеспечению доступа к высоким или неудобным поверхностям; оператор работает в безопасном месте.
- Необработанные данные могут храниться для последующей переоценки, что помогает при анализе пригодности к эксплуатации.
Ограничения:
- Состояние поверхности имеет значение. Окалина, толстое покрытие, усиление сварных швов, патрубки и препятствия влияют на адгезию и акустический контакт, а некоторые геометрии остаются недоступными.
- Управление контактной средой и калибровка датчиков требуют такой же дисциплины, как и ручной UT. Здесь нет обходных путей.
- Такие механизмы, как растрескивание, могут потребовать специальных передовых методов UT. Убедитесь, что метод может обнаружить механизм повреждения, выявленный в вашем обзоре
API 571, прежде чем предполагать, что сканирование его "закрывает".
Permanently mounted sensors
Стационарные датчики, такие как ультразвуковые мониторы толщины, коррозионные зонды и другие, отвечают на другой вопрос: "как быстро происходят изменения?". Они размещаются в выбранных точках и передают данные непрерывно или через заданные интервалы без участия инспектора на месте.
Инженерные преимущества:
- Тренды видны в периоды между капитальными ремонтами, поэтому технологические отклонения, ускоряющие коррозию, можно сопоставить с эксплуатационными данными.
- Персоналу не нужно находиться на объекте. Это подходит для труднодоступных или критически важных точек, таких как узлы впрыска, смешивания и тупиковые участки.
- Поскольку точка измерения никогда не меняется, погрешность, вызванная переустановкой датчика, исчезает.
Ограничения:
- Датчик контролирует точку. Он не найдет повреждение в метре от себя. Размещение зависит от качественного анализа механизмов повреждения и ранжирования рисков.
- Датчикам требуется питание или управление батареями, связь, сертификация для взрывоопасных зон, а также план калибровки и проверки. Это дополнительное оборудование, которое также требует обслуживания.
- Данные мониторинга должны быть увязаны с решениями по инспекции. Философия сигнализации и ответственность за реагирование должны быть согласованы до ввода в эксплуатацию, а не после.
Comparison
| Aspect | Conventional manual | Drone visual | Robotic crawler UT | Permanent sensors |
|---|---|---|---|---|
| Primary output | Точечные замеры, визуальные заметки | Изображения, тепловизионный скрининг | Плотные карты толщин | Непрерывный тренд в фиксированных точках |
| Best for | Верификация, подтверждение, сложная геометрия | Осмотр поверхностей с ограниченным доступом | Картирование истончения стенок и корпусов | Скорость изменения в точках высокого риска |
| Spatial coverage | Редкая сетка | Широкий, только поверхность | Широкий, состояние стенки | Только точка |
| Measures wall thickness | Да | Нет | Да | Да |
| Personnel exposure | Самая высокая | Низкая | От низкой до умеренной (развертывание) | Низкая после установки |
| Main constraint | Стоимость доступа | Интерпретация, нет данных о толщине | Состояние поверхности, геометрия | Размещение, обслуживание |
| Repeatability | Зависит от оператора | Хорошая с геопривязкой | Хорошая | Очень хорошая |
Ни один метод не является универсальным. Самые эффективные программы используют их послойно. Дроны обследуют и приоритизируют, кроулеры количественно оценивают, стационарные датчики следят за критическими точками, а ручной NDE верифицирует данные и работает с геометрией, недоступной для роботов. Оба подхода указывают на комбинирование методов, а не на замену одного другим.
Safety when deploying robots or drones on hydrocarbon equipment
Любая деятельность, связанная со вскрытием или входом в оборудование, содержащее углеводороды, включая полет дрона внутри, требует тех же мер контроля, что и вход человека. Как минимум:
- Изолируйте оборудование с помощью положительной изоляции (заглушки или лопаты, а не только клапаны).
- Сбросьте давление, дренируйте и безопасно стравите газы в контролируемое место, такое как факел или закрытый дренаж.
- Убедитесь в отсутствии энергии и подтвердите эффективность изоляции.
- Примените блокировку/маркировку (LOTO) ко всем источникам энергии, включая собственное питание робота.
- Проводите газовый тест до и во время работы, а также очистку, продувку и вентиляцию в соответствии с требованиями разрешения.
- Используйте оборудование, сертифицированное для классификации взрывоопасная зона по серии
IEC 60079, где может присутствовать легковоспламеняющаяся атмосфера.
Дистанционное развертывание сокращает количество людей, подвергающихся риску. Это не отменяет необходимости системы разрешений.
Практический пример (иллюстративный)
Следующий сценарий является иллюстративным и не взят из перечисленных источников.
На нефтеперерабатывающем заводе есть высокая ректификационная колонна с долгой историей разрушения внешнего покрытия и известной зоной, подверженной коррозии, рядом с отбором продукта. Традиционный план — возведение лесов на всю высоту с последующим сеточным ультразвуковым контролем (UT) на выбранных отметках.
Альтернативный план выглядит следующим образом:
- Обследование экстерьера с помощью дрона перед капитальный ремонт выявляет разрушение покрытия, повреждение изоляции и несколько зон с подозрительными пятнами, создавая геопривязанную фотофиксацию.
- Инспекционная группа использует результаты обследования вместе с анализом механизмов повреждения для ранжирования зон. Зона отбора и участки с поврежденной изоляцией попадают в начало списка.
- Кроулер сканирует зоны с наивысшим приоритетом для создания карт толщины. Любая область, показывающая локальную потерю толщины, помечается.
- Инспекторы проверяют худшие показания с помощью ручного UT в помеченных точках и при необходимости оценивают дефекты через процедуру оценки пригодности к эксплуатации.
- После капитальный ремонт рядом с худшим участком устанавливаются стационарные датчики толщины, чтобы можно было отслеживать скорость коррозии в зависимости от условий эксплуатации.
Леса в этом случае требуются только там, где необходима ручная проверка или ремонт. Записи инспекции также становятся более плотными, и их легче сравнивать при следующей кампании. Компромиссом являются предварительные усилия по планированию, управлению данными и квалификации операторов.
Контрольный список для принятия решений
- Сначала определите задачу: состояние поверхности, картирование потери стенки или скорость изменения в известной точке. Затем выберите технологию, которая это измеряет.
- Подтвердите, что методика может обнаружить механизм повреждения, выявленный в вашем обзоре
API 571. - Убедитесь, что метод дает данные, которые принимаются вашими стандартами и процедурами оценки пригодности к эксплуатации. Если нет, запланируйте ручную проверку.
- Установите, кто квалифицирован для эксплуатации оборудования, и кто проверяет и принимает данные.
- Перед мобилизацией проверьте состояние поверхности, покрытие, геометрию и препятствия для доступа кроулера.
- Подтвердите сертификацию для взрывоопасная зона для каждого электрического устройства, входящего в классифицированную зону.
- Подготовьте изоляцию, сброс давления, проверку отсутствия энергии, LOTO, газовое тестирование и вентиляцию перед любым входом или внутренним полетом.
- Выбирайте места для стационарных датчиков на основе ранжирования рисков, а не удобства, и заранее определите ответственность за реагирование на аварийные сигналы.
- Укажите форматы данных, геопривязку и способы хранения, чтобы результаты можно было сравнивать между кампаниями.
- Рассматривайте автоматическое распознавание дефектов как поддержку принятия решений и требуйте проверки инспектором.
- Проведите пилотный проект на одном активе, сравните результаты с традиционным методом и задокументируйте пробелы перед масштабированием.
Заключение
Дроны, кроулеры и стационарные датчики решают конкретные недостатки традиционной инспекции: риски при доступе, разреженность данных и «слепые» периоды между остановками. Ни один из них не заменяет проверку квалифицированным инспектором там, где этого требует стандарт. Наиболее обоснованный подход — многоуровневый. Используйте дроны для обследования и приоритизации, кроулеры для количественной оценки потери стенки, стационарные датчики для точек с наивысшим риском и ручной неразрушающий контроль (NDE) для подтверждения.
В качестве следующего шага выберите один актив с хорошо изученным механизмом повреждения и высокой сложностью доступа. Реализуйте многоуровневый подход параллельно с существующим методом в течение одного цикла. Сравните качество данных, риски и трудозатраты, и используйте эти доказательства для обновления вашего плана инспекции на основе рисков.