La inspección de equipos fijos en una refinería o planta petroquímica sigue dependiendo del acceso. Los andamios, el acceso por cuerdas y la entrada a espacios confinados que requieren permiso consumen una gran parte del esfuerzo en una parada de planta, y sitúan al personal en los puntos más peligrosos del sitio. Lo que se obtiene al final suele ser una cuadrícula dispersa de lecturas de espesor puntuales, anotadas a mano y difíciles de analizar en tendencias de una campaña a otra. Eso cuesta el doble. Primero, el cronograma y la mano de obra se destinan solo a llevar al inspector al lugar. Segundo, existe un riesgo. El daño que se encuentra entre los puntos de la cuadrícula, o en una superficie a la que nadie pudo llegar, permanece oculto hasta que se manifiesta como una fuga o una interrupción no planificada.
Los drones, los rastreadores (crawlers) y los sensores de montaje permanente abordan cada uno una parte diferente de este problema, y no son intercambiables. Este artículo los compara con los métodos convencionales para que los ingenieros de inspección y confiabilidad puedan determinar dónde gana su lugar cada uno.
Contexto de normas y requisitos
Ninguno de los principales códigos de inspección exige una tecnología de recolección de datos específica. Definen lo que el propietario-usuario debe saber. La tecnología debe entregar ese conocimiento de manera confiable.
API 510(código de inspección de recipiente a presión),API 570(código de inspección de tuberías) yAPI 653(inspección, reparación, alteración y reconstrucción de tanques de almacenamiento sobre el suelo) establecen el marco de inspección en servicio, calificación y reparación para las clases de equipos que cubren.API 580(inspección basada en riesgo) yAPI 581(metodología de inspección basada en riesgo) proporcionan la base para alinear el esfuerzo de inspección con la probabilidad y consecuencia del daño. Mejores datos alimentan directamente esto, ya que las tasas de corrosión y la confianza en la vida remanente dependen de la calidad de los datos.API 571(mecanismos de daño que afectan a equipos fijos en la industria del refino) indica qué buscar, lo que a su vez indica qué tecnología puede detectarlo.API 579-1/ASME FFS-1(aptitud para el servicio) es la vía para evaluar un defecto una vez encontrado. Requiere datos de espesor y dimensionamiento de defectos defendibles.- ASME Section V rige los métodos y procedimientos de ensayos no destructivos.
- La serie
IEC 60079(atmósferas explosivas) rige cualquier dispositivo alimentado que entre en un área clasificada, incluidos drones y rastreadores.
En la práctica, un robot o dron es solo una forma de recolectar datos. Aún se necesita un procedimiento calificado, un operador competente y un inspector que acepte el resultado. Las imágenes visuales utilizadas para el cribado no reemplazan una medición de espesor calibrada cuando el código la requiere.
Technical body
Drone-based visual inspection
Los drones tienen más sentido cuando la pregunta es "¿qué aspecto tiene la superficie?" y el acceso es la restricción real. Piense en antorchas, columnas altas, exteriores de hornos, techos y envolventes de tanques, racks de tuberías y acero estructural.
Fortalezas de ingeniería:
- El acceso por cuerdas y los andamios para una inspección visual general se eliminan en gran medida, lo que reduce la exposición al trabajo en altura.
- Las imágenes georreferenciadas proporcionan un registro repetible. Se puede comparar la misma vista en diferentes campañas, lo que facilita el seguimiento de la degradación del revestimiento y la corrosión externa.
- La termografía puede detectar aislamiento húmedo o anomalías de proceso que no se ven con luz visible. Sin embargo, es un indicador, no una medición de la pérdida de pared.
Límites a respetar:
- Una cámara no mide el espesor de pared. Las imágenes de drones pueden indicar dónde realizar un UT de contacto, pero no lo sustituyen.
- La calidad de la interpretación de las imágenes depende de la iluminación, la resolución, la distancia de seguridad y de quién o qué revise las fotos. Una revisión de Springer Nature de 2022 sobre técnicas de aprendizaje automático para inspección robótica y autónoma cubre el papel del reconocimiento automático de defectos. Trate la clasificación automatizada como un soporte a la decisión que un inspector cualificado debe verificar.
- El vuelo dentro o cerca de equipos con hidrocarburos activos requiere una plataforma intrínsecamente segura o certificada de otro modo y un área controlada.
Las inspecciones internas con drones en recipientes y tanques son el caso de uso que sustituye más directamente la entrada física para una inspección visual general.
Robotic crawlers and robotic UT
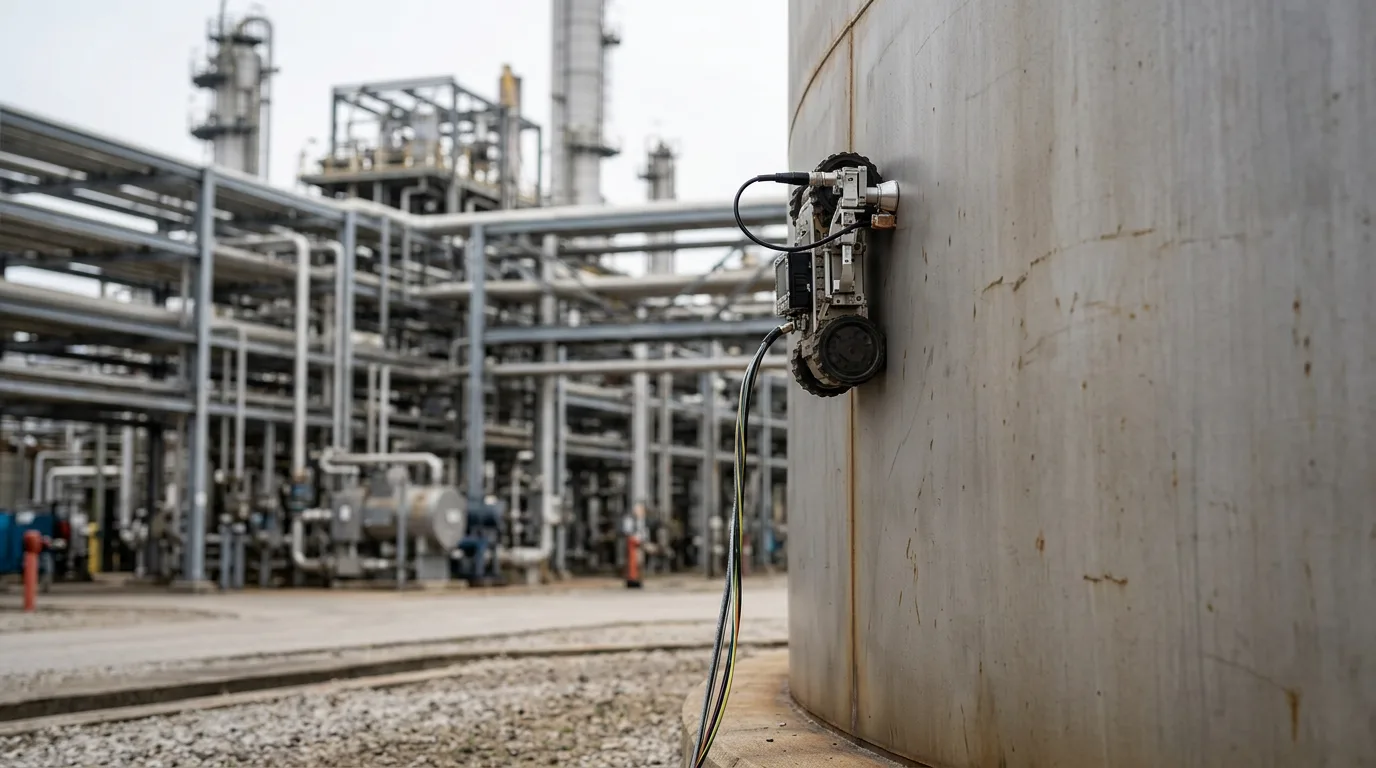
Los crawlers magnéticos o de otra adherencia transportan sondas UT por las envolventes de recipientes, paredes de tanques y tuberías. Su valor real es la densidad de datos. En lugar de una cuadrícula manual, un crawler puede adquirir datos de espesor continuos o muy próximos y construir un mapa de corrosión. Eso cambia lo que realmente se puede ver: picaduras localizadas, una banda de adelgazamiento en una interfaz líquido-vapor o un área de pérdida general que una cuadrícula gruesa simplemente pasaría por alto.
Fortalezas de ingeniería:
- Cobertura y repetibilidad. Un escaneo mapeado puede superponerse al anterior para establecer una tasa de corrosión real con resolución espacial.
- Reducción de la carga de acceso en superficies altas o difíciles, y el operador trabaja desde una ubicación segura.
- Los datos brutos pueden almacenarse para su reevaluación posterior, lo que ayuda en los trabajos de aptitud para el servicio.
Límites:
- El estado de la superficie importa. Las incrustaciones, los revestimientos pesados, los refuerzos de soldadura, las boquillas y las obstrucciones afectan a la adherencia y al acoplamiento, y algunas geometrías quedan fuera de alcance.
- La gestión del acoplante y la calibración de las sondas requieren la misma disciplina que el UT manual. No hay atajos aquí.
- Mecanismos como el agrietamiento pueden requerir técnicas de UT avanzadas específicas. Confirme que la técnica puede detectar el mecanismo de daño identificado en su revisión
API 571antes de asumir que un escaneo lo "cubre".
Permanently mounted sensors
Los sensores fijos, como los monitores de espesor por ultrasonidos, las sondas de corrosión y otros, responden a una pregunta diferente: "¿a qué velocidad está cambiando?". Se ubican en lugares seleccionados e informan de forma continua o a intervalos establecidos, sin necesidad de un inspector presente.
Fortalezas de ingeniería:
- Las tendencias se muestran entre paradas de planta, por lo que las excursiones de proceso que aceleran la corrosión pueden correlacionarse con los datos operativos.
- No es necesario que haya personal en el lugar. Esto es ideal para puntos de difícil acceso o de altas consecuencias, como puntos de inyección, puntos de mezcla y tramos muertos (dead legs).
- Dado que el punto de medición nunca se mueve, desaparece la dispersión causada por el reposicionamiento de una sonda.
Límites:
- Un sensor cubre un punto. No puede encontrar daños a un metro de distancia. La ubicación depende de una revisión sólida de los mecanismos de daño y de una clasificación de riesgos.
- Los sensores necesitan gestión de energía o baterías, comunicaciones, certificación para área clasificada y un plan de calibración y verificación. Son equipos adicionales, y ese equipo también requiere mantenimiento.
- Los datos de monitoreo deben vincularse a las decisiones de inspección. La filosofía de alarmas y la responsabilidad de la respuesta deben acordarse antes de la puesta en marcha, no después.
Comparison
| Aspect | Conventional manual | Drone visual | Robotic crawler UT | Permanent sensors |
|---|---|---|---|---|
| Primary output | Lecturas puntuales, notas visuales | Imágenes, cribado térmico | Mapas de espesor densos | Tendencia continua en puntos fijos |
| Best for | Verificación, confirmación, geometría compleja | Inspección de superficie con acceso limitado | Mapeo de adelgazamiento de envolventes y paredes | Tasa de cambio en puntos de alto riesgo |
| Spatial coverage | Dispersa | Amplia, solo superficie | Amplia, estado de la pared | Solo punto |
| Measures wall thickness | Sí | No | Sí | Sí |
| Personnel exposure | Máxima | Baja | Baja a moderada (despliegue) | Baja tras la instalación |
| Main constraint | Coste de acceso | Interpretación, sin espesor | Estado de superficie, geometría | Ubicación, mantenimiento |
| Repeatability | Dependiente del operador | Buena con georreferenciación | Buena | Muy buena |
Ninguna columna gana por sí sola. Los programas más sólidos las combinan por capas. Los drones inspeccionan y priorizan, los crawlers cuantifican, los sensores permanentes vigilan las peores ubicaciones y los NDE manuales verifican y gestionan la geometría a la que los robots no pueden llegar. Ambos apuntan a combinar modalidades en lugar de sustituir una por otra.
Safety when deploying robots or drones on hydrocarbon equipment
Cualquier actividad que abra o entre en equipos que contengan hidrocarburos, incluido un vuelo interno de un dron, necesita los mismos controles que la entrada humana. Como mínimo:
- Aísle el equipo con aislamiento positivo (bridas ciegas o figuras en ocho, no solo válvulas).
- Despresurice, drene y ventile de forma segura a un destino controlado, como la antorcha o un drenaje cerrado.
- Verifique la energía cero y confirme la efectividad del aislamiento.
- Aplique bloqueo y etiquetado (LOTO) a todas las fuentes de energía, incluida la propia alimentación del robot.
- Realice pruebas de gas antes y durante el trabajo, y limpie, purgue y ventile según los requisitos del permiso.
- Utilice equipos certificados para la clasificación de área clasificada bajo la serie
IEC 60079donde pueda existir una atmósfera inflamable.
El despliegue remoto reduce el número de personas expuestas. No elimina la necesidad del sistema de permisos.
Ejemplo práctico (ilustrativo)
El siguiente escenario es ilustrativo y no procede de una fuente citada.
Una refinería tiene una columna de fraccionamiento alta con un largo historial de degradación del revestimiento externo y una zona conocida propensa a la corrosión cerca de una extracción de producto. El plan convencional consiste en montar andamios en toda la altura, seguido de un UT por rejilla en elevaciones seleccionadas.
El plan alternativo tiene este aspecto:
- Un levantamiento con drones del exterior antes de la parada de planta identifica fallos en el revestimiento, daños en el aislamiento y algunas áreas con manchas sospechosas, y genera un registro de imágenes georreferenciadas.
- El equipo de inspección utiliza el levantamiento junto con la revisión del mecanismo de daño para clasificar las zonas. La región de extracción y las áreas de daños en el aislamiento pasan al principio de la lista.
- Un crawler escanea las zonas de mayor prioridad para producir mapas de espesores. Cualquier área que muestre una pérdida localizada se marca.
- Los inspectores verifican las peores indicaciones con UT manual en los puntos marcados y evalúan los defectos mediante la ruta de aptitud para el servicio si es necesario.
- Después de la parada de planta, se instalan sensores de espesor permanentes cerca de la peor ubicación para poder realizar un seguimiento de la tasa de corrosión frente a las condiciones de operación.
El andamio solo es necesario donde la verificación manual o la reparación lo requieran. El registro de inspección es también más denso y fácil de comparar en la siguiente campaña. La contrapartida es el esfuerzo inicial en planificación, gestión de datos y cualificación de los operadores.
Lista de comprobación para la decisión
- Defina primero la pregunta: condición de la superficie, mapeo de pérdida de pared o tasa de cambio en un punto conocido. Luego elija la tecnología que lo mida.
- Confirme que la técnica puede detectar el mecanismo de daño identificado en su revisión
API 571. - Compruebe que el método arroja datos que su código y procedimientos de aptitud para el servicio aceptan. Si no es así, planifique una verificación manual.
- Establezca quién está cualificado para operar el equipo y quién revisa y acepta los datos.
- Verifique la condición de la superficie, el revestimiento, la geometría y las obstrucciones para el acceso del crawler antes de la movilización.
- Confirme la certificación de área clasificada para cada dispositivo alimentado que entre en una zona clasificada.
- Prepare el aislamiento, la despresurización, la verificación de energía cero, LOTO, las pruebas de gas y el venteo antes de cualquier entrada o vuelo interno.
- Elija las ubicaciones de los sensores permanentes a partir de una clasificación de riesgos, no por conveniencia, y defina de antemano la responsabilidad de la respuesta a las alarmas.
- Especifique los formatos de datos, la georreferenciación y el almacenamiento para que los resultados puedan compararse entre campañas.
- Trate el reconocimiento automático de defectos como un apoyo a la decisión y exija la revisión de un inspector.
- Realice un piloto en un activo, compare los resultados con el método convencional y documente las brechas antes de escalar.
Conclusión
Los drones, los crawlers y los sensores permanentes abordan cada uno una debilidad específica de la inspección convencional: exposición en el acceso, datos dispersos y periodos ciegos entre paradas. Ninguno de ellos sustituye la verificación por parte de un inspector cualificado donde el código lo requiere. El enfoque más defendible es por capas. Use drones para inspeccionar y priorizar, crawlers para cuantificar la pérdida de pared, sensores permanentes para los puntos de mayor riesgo y NDE manual para confirmar.
Como siguiente paso, elija un activo con un mecanismo de daño bien comprendido y una alta carga de acceso. Ejecute el enfoque por capas junto con su método actual durante un ciclo. Compare la calidad de los datos, la exposición y el esfuerzo, y utilice esa evidencia para actualizar su plan de inspección basado en riesgos.