A inspeção de equipamentos fixos em uma refinaria ou planta petroquímica ainda depende do acesso. Andaimes, acesso por corda e entrada em espaço confinado com permissão consomem uma grande parte do esforço da parada de manutenção e colocam as pessoas nos locais mais perigosos da unidade. O que sai na outra ponta é geralmente uma malha esparsa de leituras de espessura pontuais, anotadas à mão e difíceis de analisar em tendências de uma campanha para outra. Isso custa o dobro. Primeiro, o cronograma e a mão de obra são gastos apenas para levar um inspetor ao local. Segundo, há o risco. Danos que ficam entre os pontos da malha, ou em uma superfície que ninguém conseguiu alcançar, permanecem ocultos até que apareçam como um vazamento ou uma interrupção não planejada.
Drones, rastreadores (crawlers) e sensores montados permanentemente abordam, cada um, uma parte diferente deste problema, e não são intercambiáveis. Este artigo compara-os com os métodos convencionais para que os engenheiros de inspeção e confiabilidade possam entender onde cada um ganha seu lugar.
Contexto de normas e requisitos
Nenhum dos principais códigos de inspeção exige uma tecnologia específica de coleta de dados. Eles definem o que o proprietário-usuário deve saber. A tecnologia deve entregar esse conhecimento de forma confiável.
API 510(código de inspeção de vaso de pressão),API 570(código de inspeção de tubulação) eAPI 653(inspeção, reparo, alteração e reconstrução de tanques de armazenamento acima do solo) estabelecem a estrutura de inspeção em serviço, classificação e reparo para as classes de equipamentos que abrangem.API 580(inspeção baseada em risco) eAPI 581(metodologia de inspeção baseada em risco) fornecem a base para alinhar o esforço de inspeção à probabilidade e consequência do dano. Dados melhores alimentam isso diretamente, já que as taxas de corrosão e a confiança na vida remanescente dependem da qualidade dos dados.API 571(mecanismos de dano que afetam equipamentos fixos na indústria de refino) indica o que procurar, o que, por sua vez, indica qual tecnologia pode detectar.API 579-1/ASME FFS-1(adequação ao serviço) é a rota para avaliar uma falha depois de encontrada. Requer dados defensáveis de espessura e dimensionamento de falhas.- ASME Section V rege os métodos e procedimentos de ensaios não destrutivos.
- A série
IEC 60079(atmosferas explosivas) rege qualquer dispositivo alimentado que entre em uma área classificada, incluindo drones e rastreadores.
Na prática, um robô ou drone é apenas uma forma de coletar dados. Você ainda precisa de um procedimento qualificado, um operador competente e um inspetor que aceite o resultado. Imagens visuais usadas para triagem não substituem uma medição de espessura calibrada onde o código exige uma.
Technical body
Drone-based visual inspection
Os drones fazem mais sentido quando a pergunta é "como é a aparência da superfície?" e o acesso é a restrição real. Pense em tochas, colunas altas, exteriores de fornos, tetos e costados de tanques, pipe racks e aço estrutural.
Pontos fortes de engenharia:
- O acesso por corda e andaimes para um levantamento visual geral são amplamente eliminados, o que reduz a exposição ao trabalho em altura.
- Imagens georreferenciadas fornecem um registro repetível. A mesma visualização pode ser comparada entre campanhas, o que apoia a análise de tendências de falha de revestimento e corrosão externa.
- A termografia pode identificar isolamento úmido ou anomalias de processo que não aparecem na luz visível. É um indicador, no entanto, não uma medição de perda de parede.
Limites a respeitar:
- Uma câmera não mede a espessura da parede. Imagens de drones podem indicar onde aplicar UT de contato, mas não o substituem.
- A qualidade da interpretação da imagem depende da iluminação, resolução, distância de afastamento e de quem ou o que está revisando as fotos. Uma revisão da Springer Nature de 2022 sobre técnicas de aprendizado de máquina para inspeção robótica e autônoma aborda o papel do reconhecimento automatizado de defeitos. Trate a classificação automatizada como um suporte à decisão que um inspetor qualificado verifica.
- O voo dentro ou próximo a equipamentos com hidrocarbonetos vivos precisa de uma plataforma intrinsecamente segura ou certificada de outra forma e uma área controlada.
Inspeções internas com drones em vasos e tanques são o caso de uso que substitui mais diretamente a entrada para uma visualização geral.
Robotic crawlers and robotic UT
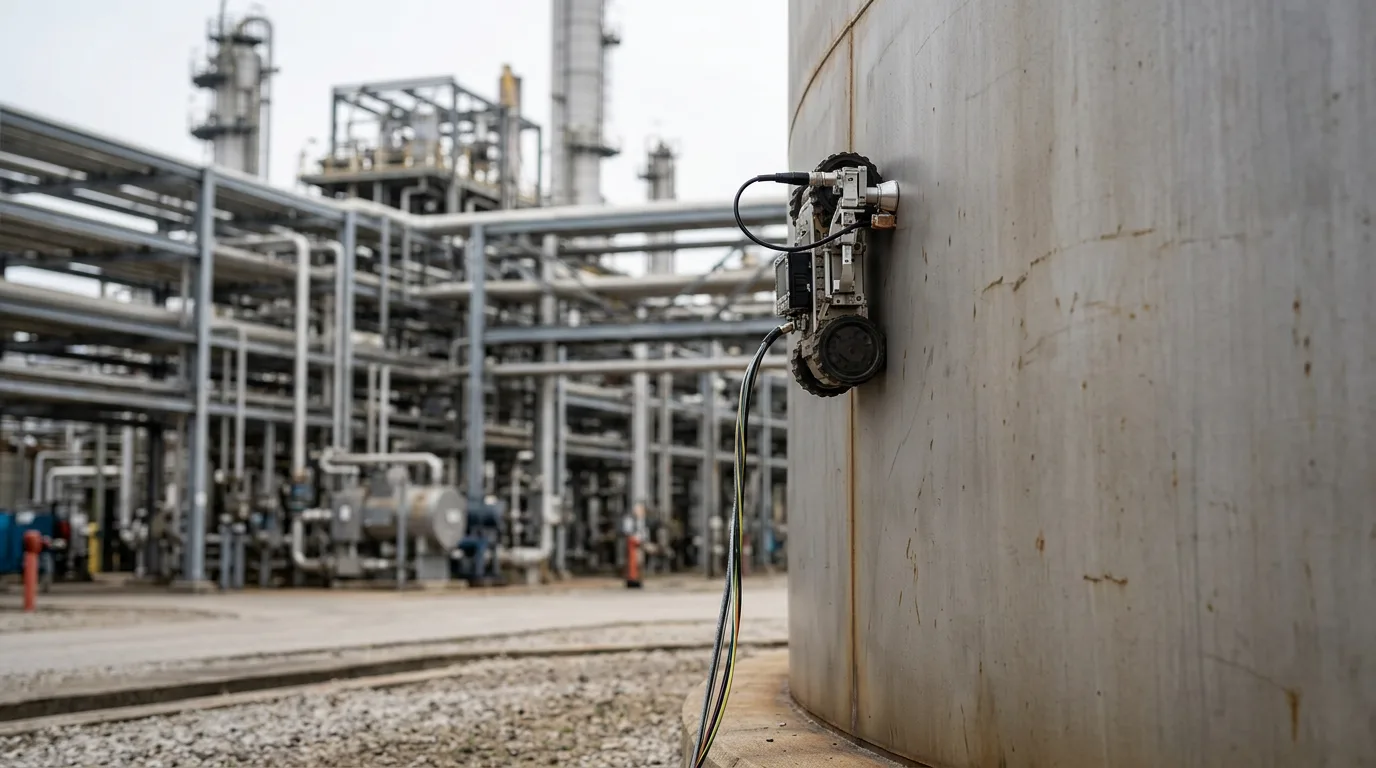
Crawlers magnéticos ou de outra adesão carregam sondas de UT através de costados de vasos, paredes de tanques e tubulações. Seu valor real é a densidade de dados. Em vez de uma malha manual, um crawler pode adquirir dados de espessura contínuos ou estreitamente espaçados e construir um mapa de corrosão. Isso muda o que você pode realmente ver: pites localizados, uma faixa de afinamento em uma interface líquido-vapor ou uma área de perda geral que uma malha grossa simplesmente ignoraria.
Pontos fortes de engenharia:
- Cobertura e repetibilidade. Um scan mapeado pode ser sobreposto ao anterior para estabelecer uma taxa de corrosão real com resolução espacial.
- Redução da carga de acesso em superfícies altas ou difíceis, e o operador trabalha de um local seguro.
- Dados brutos podem ser armazenados para reavaliação posterior, o que auxilia no trabalho de adequação ao serviço (fitness-for-service).
Limites:
- A condição da superfície importa. Carepa, revestimento pesado, reforços de solda, bocais e obstruções afetam a adesão e o acoplamento, e algumas geometrias permanecem fora de alcance.
- O gerenciamento do acoplante e a calibração da sonda precisam da mesma disciplina que o UT manual. Não há atalhos aqui.
- Mecanismos como trincas podem precisar de técnicas avançadas de UT específicas. Confirme se a técnica pode detectar o mecanismo de dano identificado em sua revisão
API 571antes de assumir que um scan o "cobre".
Permanently mounted sensors
Sensores fixos, como monitores ultrassônicos de espessura, sondas de corrosão e outros, respondem a uma pergunta diferente: "quão rápido isso está mudando?" Eles ficam em locais selecionados e reportam continuamente ou em intervalos definidos, sem um inspetor presente no local.
Pontos fortes de engenharia:
- Tendências aparecem entre paradas de manutenção, de modo que excursões de processo que aceleram a corrosão podem ser correlacionadas com dados operacionais.
- Nenhum pessoal precisa estar no local. Isso se adequa a pontos de difícil acesso ou de alta consequência, como pontos de injeção, pontos de mistura e trechos mortos (dead legs).
- Como o ponto de medição nunca se move, a dispersão causada pelo reposicionamento de uma sonda desaparece.
Limites:
- Um sensor cobre um ponto. Ele não consegue encontrar danos a um metro de distância. O posicionamento depende de uma revisão sólida do mecanismo de dano e classificação de risco.
- Os sensores precisam de gerenciamento de energia ou bateria, comunicações, certificação para área classificada e um plano de calibração e verificação. Eles são equipamentos extras, e esse equipamento também precisa de manutenção.
- Os dados de monitoramento devem estar vinculados às decisões de inspeção. A filosofia de alarme e a responsabilidade pela resposta precisam ser acordadas antes do comissionamento, não depois.
Comparison
| Aspect | Conventional manual | Drone visual | Robotic crawler UT | Permanent sensors |
|---|---|---|---|---|
| Primary output | Leituras pontuais, notas visuais | Imagens, triagem térmica | Mapas de espessura densos | Tendência contínua em pontos fixos |
| Best for | Verificação, confirmação, geometria complexa | Levantamento de superfície com acesso limitado | Mapeamento de afinamento de costado e parede | Taxa de variação em pontos de alto risco |
| Spatial coverage | Esparsa | Ampla, apenas superfície | Ampla, condição da parede | Apenas ponto |
| Measures wall thickness | Sim | Não | Sim | Sim |
| Personnel exposure | Mais alta | Baixa | Baixa a moderada (implantação) | Baixa após instalação |
| Main constraint | Custo de acesso | Interpretação, sem espessura | Condição da superfície, geometria | Posicionamento, manutenção |
| Repeatability | Dependente do operador | Boa com georreferenciamento | Boa | Muito boa |
Nenhuma coluna única vence. Os programas mais fortes os utilizam em camadas. Drones vistoriam e priorizam, crawlers quantificam, sensores permanentes monitoram os piores locais e o NDE manual verifica e lida com a geometria que os robôs não conseguem alcançar. Ambos apontam para a combinação de modalidades em vez de trocar uma pela outra.
Safety when deploying robots or drones on hydrocarbon equipment
Qualquer atividade que abra ou entre em equipamentos contendo hidrocarbonetos, incluindo um voo interno de drone, precisa dos mesmos controles que a entrada humana. No mínimo:
- Isole o equipamento com isolamento positivo (raquetes ou flanges cegos, não apenas válvulas).
- Despressurize, drene e ventile com segurança para um destino controlado, como o flare ou dreno fechado.
- Verifique a energia zero e confirme a eficácia do isolamento.
- Aplique bloqueio e etiquetagem (LOTO) a todas as fontes de energia, incluindo a própria alimentação do robô.
- Realize testes de gás antes e durante o trabalho, e limpe, purgue e ventile de acordo com os requisitos da permissão.
- Use equipamentos certificados para a classificação de área classificada sob a série
IEC 60079onde possa existir uma atmosfera inflamável.
O destacamento remoto reduz o número de pessoas expostas. Isso não elimina a necessidade do sistema de permissão de trabalho.
Exemplo prático (ilustrativo)
O cenário a seguir é ilustrativo e não foi extraído de uma fonte listada.
Uma refinaria possui uma coluna de fracionamento alta com um longo histórico de falha no revestimento externo e uma zona conhecida por ser propensa à corrosão perto de uma extração de produto. O plano convencional é a montagem de andaimes em toda a altura, seguida de UT em malha em elevações selecionadas.
O plano alternativo é o seguinte:
- Um levantamento por drone do exterior antes da parada de manutenção identifica falhas no revestimento, danos no isolamento e algumas áreas com manchas suspeitas, produzindo um registro de imagens georreferenciadas.
- A equipe de inspeção utiliza o levantamento juntamente com a revisão do mecanismo de dano para classificar as zonas. A região de extração e as áreas de danos no isolamento vão para o topo da lista.
- Um crawler escaneia as zonas de maior prioridade para produzir mapas de espessura. Qualquer área que apresente perda localizada é sinalizada.
- Os inspetores verificam as piores indicações com UT manual nos pontos sinalizados e avaliam as falhas através da rota de adequação ao serviço, se necessário.
- Após a parada de manutenção, sensores de espessura permanentes são instalados perto do pior local para que a taxa de corrosão possa ser monitorada em relação às condições operacionais.
O andaime é então necessário apenas onde a verificação manual ou o reparo o exijam. O registro de inspeção também é mais denso e fácil de comparar na próxima campanha. A contrapartida é o esforço inicial no planejamento, gestão de dados e qualificação dos operadores.
Checklist de decisão
- Defina a pergunta primeiro: condição da superfície, mapeamento de perda de parede ou taxa de variação em um ponto conhecido. Em seguida, escolha a tecnologia que a mede.
- Confirme se a técnica pode detectar o mecanismo de dano identificado na sua revisão
API 571. - Verifique se o método gera dados que o seu código e procedimentos de adequação ao serviço aceitam. Caso contrário, planeje a verificação manual.
- Estabeleça quem está qualificado para operar o equipamento e quem revisa e aceita os dados.
- Verifique a condição da superfície, revestimento, geometria e obstruções para o acesso do crawler antes da mobilização.
- Confirme a certificação de área classificada para cada dispositivo alimentado que entrar em uma área classificada.
- Prepare o isolamento, despressurização, verificação de energia zero, LOTO, teste de gás e ventilação antes de qualquer entrada ou voo interno.
- Escolha os locais dos sensores permanentes a partir de uma classificação de risco, não por conveniência, e defina a responsabilidade pela resposta aos alarmes com antecedência.
- Especifique formatos de dados, georreferenciamento e armazenamento para que os resultados possam ser comparados entre campanhas.
- Trate o reconhecimento automático de defeitos como suporte à decisão e exija a revisão do inspetor.
- Pilote em um ativo, compare os resultados com o método convencional e documente as lacunas antes de escalar.
Conclusão
Drones, crawlers e sensores permanentes abordam, cada um, uma fraqueza específica da inspeção convencional: exposição no acesso, dados esparsos e períodos cegos entre paradas. Nenhum deles substitui a verificação por um inspetor qualificado onde o código o exige. A abordagem mais defensável é em camadas. Use drones para levantar e priorizar, crawlers para quantificar a perda de parede, sensores permanentes para os pontos de maior risco e NDE manual para confirmar.
Como próximo passo, escolha um ativo com um mecanismo de dano bem compreendido e uma alta carga de acesso. Execute a abordagem em camadas juntamente com o seu método existente por um ciclo. Compare a qualidade dos dados, a exposição e o esforço, e use essas evidências para atualizar o seu plano de inspeção baseado em risco.